Künstliche Intelligenz verlässt zunehmend den Bildschirm und greift in die physische Welt ein. Sie soll Kreuzungen überwachen, Fußgänger schützen und sogar Raumschiffe an die Internationale Raumstation heranführen. Zwei aktuelle Berichte zeigen, wie unterschiedlich diese Ambitionen aussehen – und wie schnell Algorithmen an harte Grenzen stoßen, sobald es um Menschen oder um die Physik des Weltraums geht.
Auf der einen Seite stehen smarte Verkehrssysteme, die Bewegungen von Passanten berechnen und Autofahrer warnen wollen. Auf der anderen ein Forschungsansatz aus Stanford, der ein sogenanntes World Model nutzt, um autonome Andockmanöver zu steuern. Beide Fälle drehen sich um dieselbe Frage: Wie viel Kontrolle geben wir an eine Software ab, deren Entscheidungen wir kaum noch nachvollziehen können?
Ein System aus Südkorea will Fußgänger schützen
Ausgangspunkt der Debatte ist ein Pilotprojekt aus Südkorea, über das Golem.de mit dem Mobilitätsexperten Mathias Mitteregger von der TU Wien gesprochen hat. An vier Kreuzungen beobachten Kameras die Bewegungen von Passanten. Ein eigens trainiertes probabilistisches Modell schätzt ein, wie wahrscheinlich es ist, dass jemand die Straße betritt. Sieht es danach aus, springen am Straßenrand Warnsignale für Autofahrer an.
Technisch ist das laut Mitteregger nichts grundlegend Neues. Es sei im Prinzip dasselbe, was automatisierte Fahrzeuge ohnehin tun. Er zieht den Vergleich zum Autopiloten eines Flugzeugs – mit einem entscheidenden Unterschied: Im Flugverkehr laufe fast alles über Physik, und die lasse sich sehr gut berechnen. Im Straßenverkehr kommt dagegen ein Faktor hinzu, den keine Formel sauber abbildet: das Verhalten von Menschen.
Genau hier beginnt das Problem. Menschliches Verhalten hat ein Element des Ungewissen, wie Mitteregger es formuliert. Und aus diesem Ungewissen ergibt sich eine ganze Reihe ethischer Fragen, die ein probabilistisches Modell nicht einfach wegrechnen kann.
Warum Vorhersagemodelle im echten Leben scheitern
Der Straßenverkehr funktioniert bislang über einen unausgesprochenen Vertrauensgrundsatz: Jeder geht davon aus, dass die anderen sich grob an die Regeln halten. Bestimmte Personen nehmen wir davon bewusst aus – etwa Betrunkene, deren Verhalten schwerer einzuschätzen ist. Was aber passiert, fragt Mitteregger, wenn genau solche Personengruppen nicht in das Vorhersagemodell des Algorithmus passen?
Er nennt ein weiteres, alltägliches Beispiel: Reisende. Wer sich in einem fremden Kulturraum bewegt, verhält sich im Verkehr oft anders, als es ein lokal trainiertes System erwartet. Das Wissen, wie man sich in Rom oder Wien richtig auf der Straße bewegt, ist stark ortsgebunden. Eine Kamera an einer Kreuzung kann dieses lokale Wissen kaum erfassen. Ein Modell, das auf dem Durchschnittsverhalten trainiert wurde, läuft damit systematisch Gefahr, Ausnahmen falsch einzuschätzen – und Ausnahmen sind im Verkehr genau die Fälle, die zählen.
Für Mitteregger geht es letztlich nicht um Technik, sondern um eine gesellschaftliche Grundsatzfrage: wie wir in Städten zusammenleben wollen. Regeln und Kontrollsysteme seien dabei weniger wichtig als das Vertrauen zueinander. Der Titel des Golem-Interviews bringt seine Haltung auf den Punkt: "Was richtig ist, sollte uns nicht der Algorithmus sagen".
Die günstige Alternative heißt Tempo 30
Bemerkenswert an dem Gespräch ist, dass die Lösung für sicherere Straßen oft gar nicht in teurer Technik liegt. Auf die Frage nach einfacheren Wegen als KI und Überwachung verweist Mitteregger auf eine unspektakuläre Maßnahme: langsamer fahren. Das koste fast nichts, und die Wirkung sei bestens belegt.
Die Zahlen sind eindeutig. Wer die zulässige Höchstgeschwindigkeit von 50 auf 30 km/h senkt, verkürzt den Anhalteweg um die Hälfte auf rund elf Meter. Zum Vergleich: Ein Pkw-Lenker, der mit 50 km/h eine Vollbremsung einleitet, ist nach denselben elf Metern immer noch mit fast 50 km/h unterwegs – weil am Anfang jeder Bremsung die Reaktionszeit steht, in der das Fahrzeug ungebremst weiterrollt. Der Unterschied entscheidet im Ernstfall darüber, ob ein Fußgänger unverletzt bleibt oder tödlich verletzt wird.
Mitteregger warnt allerdings davor, Systeme allein über den Preis zu bewerten. Entscheidend sei die Unterscheidung zwischen zwei Kategorien: Systeme, die Verkehrsteilnehmer unterstützen, und Systeme, die die Kontrolle über ein Fahrzeug oder den Straßenraum übernehmen. Erst bei der zweiten Art tauchen die ethischen Fragen auf, weil dann eine Maschine Entscheidungen trifft, die zuvor bei Menschen lagen.
Wo Assistenz unstrittig hilft
Auf der unterstützenden Seite gibt es Technik, deren Nutzen gut dokumentiert ist. Mitteregger nennt Totwinkelsensoren, die Lkw-Fahrer warnen und damit ein optisches Problem lösen, das immer wieder zu schwersten Unfällen führt. Auch Rückfahrkameras zählen dazu. Diese Systeme greifen nicht in die Entscheidungshoheit ein, sondern erweitern schlicht die Wahrnehmung des Fahrers – ein wichtiger Unterschied zu Systemen, die den Straßenraum aktiv steuern wollen.
Ein KI-Modell aus Stanford steuert Raumschiffe zur ISS
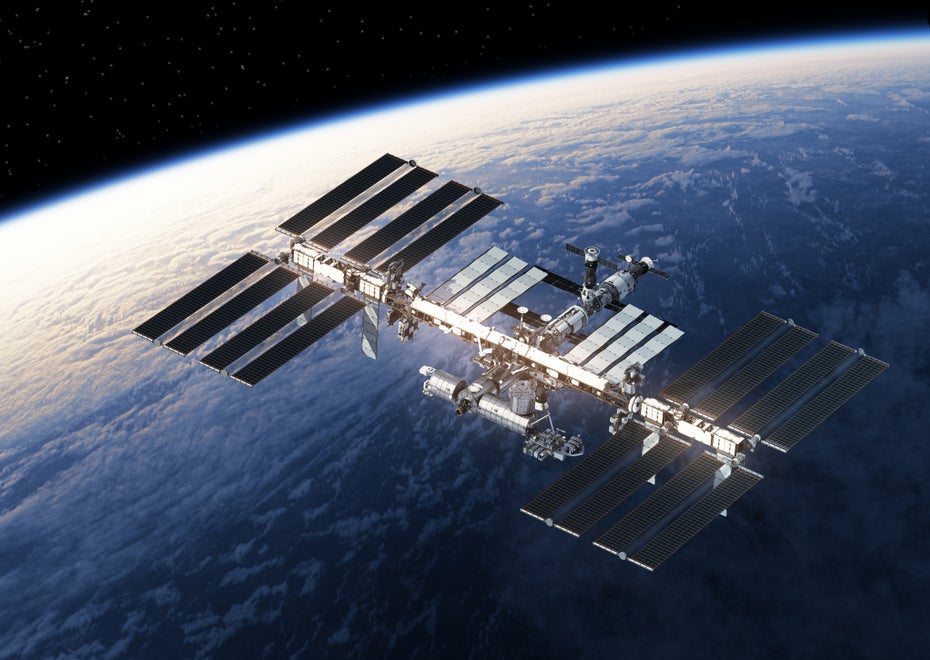
Während im Verkehr die Unberechenbarkeit des Menschen das Kernproblem bleibt, kämpft die Raumfahrt mit einer anderen Hürde: der Zuverlässigkeit von Sensordaten. Genau hier setzt ein Forschungsteam der US-Universität Stanford an. Wie t3n berichtet, hat es ein Softwaremodell namens "Out-of-this-World-Model" (OWM) entwickelt, das autonome Annäherungs- und Andockmanöver von Raumfahrzeugen übernehmen soll. Das System basiert auf einer Transformer-Architektur und wurde in einer Studie auf dem Preprint-Server Arxiv beschrieben.
Das Andocken an eine Orbitalstation ist ein mechanisch hochkomplexer Vorgang. Ein Raumschiff bewegt sich mit rund 28.000 Kilometern pro Stunde und muss dabei exakt manövriert werden. Bislang übernehmen dafür fest codierte physikalische Gleichungen die Steuerung. Zum Einsatz kommen sogenannte Kalman-Filter – mathematische Algorithmen, die aus verrauschten Sensordaten eine möglichst genaue Position und Flugbahn schätzen. Sie verarbeiten Signale von GPS-Empfängern und von Sternentrackern, also Sensoren, die das Raumschiff anhand von Sternenkonstellationen orientieren.
Das Problem: Diese Filter kommen mit schnellen Videodaten nicht zurecht. Für die visuelle Erfassung der Raumstation müssen Ingenieure daher auf klassische Computer-Vision-Software ausweichen. Und die stößt im All auf massive Hürden. Starke Lichtreflexionen an Solarpaneelen oder plötzliche, tiefe Schattenwürfe im Orbit blenden herkömmliche Kamerasysteme regelrecht und stören die Erfassung der Zielobjekte immer wieder.
Wie World Models Bilder und Sensordaten verschmelzen
Das OWM setzt auf einen grundlegend anderen Ansatz. Statt Bild- und Sensordaten getrennt zu verarbeiten, kombiniert es beides direkt. Die Software nimmt die klassischen Flugdaten – eigene Geschwindigkeit, räumliche Position und Neigungswinkel – und führt sie mit den Videostreams der Bordkameras zusammen. Diese Verschmelzung passiert in einem sogenannten latenten Raum: einer mathematischen Ebene, auf der die KI die unterschiedlichen Rohdaten auf ihre wesentlichen Merkmale herunterbricht und komprimiert. Dadurch kann das System Messwerte und Bilder gleichzeitig auswerten, statt sie nacheinander in getrennten Systemen zu berechnen.
Die Entwickler vergleichen den Vorgang mit den kognitiven Abläufen im Sport. Wer einen Ball fängt, löst im Kopf keine Gleichungen, sondern greift auf eine mentale Simulation zurück, die den Landepunkt aus visuellen Hinweisen vorhersagt. Das World Model überträgt dieses Prinzip auf die Orbitmechanik: Es berechnet Dutzende möglicher Bewegungspfade in die Zukunft und richtet die Steuerdüsen des Raumfahrzeugs auf die wahrscheinlichste und sicherste Route aus. Die physikalischen Gesetzmäßigkeiten lernt das System dabei aus reinen Erfahrungsdaten, nicht aus vorgegebenen Formeln.
Flexibilität statt starrer Regelwerke
Der Unterschied zu bisherigen KI-Ansätzen liegt in der Anpassungsfähigkeit. Etablierte Systeme des Reinforcement Learning arbeiten nach starr programmierten Regelwerken und funktionieren in der Raumfahrt meist nur bei vordefinierten Zielen fehlerfrei, weil sie strikt auf eine bekannte Belohnungsfunktion trainiert werden. Verändert sich die Position der Andockstation, kommen diese Modelle oft nicht mehr weiter. Das OWM dagegen berechnet auch dann Wahrscheinlichkeiten, wenn die Umgebung von den Trainingsdaten abweicht.
Die Zahlen: schneller trainiert, häufiger erfolgreich
Um ein solches Modell zu trainieren, braucht es Hunderttausende simulierte Flugmanöver – eine Rechenlast, die klassische Prozessoren über Wochen beschäftigen würde. Das Team entwickelte deshalb die Simulationsumgebung AstroJAX, die vollständig auf Grafikprozessoren läuft, wie sie auch im Gaming zum Einsatz kommen. Das verkürzte die Trainingszeit drastisch.
Die Ergebnisse aus der Studie sind bemerkenswert:
- Das OWM benötigte nur 500.000 Trainingsschritte, um die grundlegenden Andockmanöver an der ISS zu absolvieren. Ein parallel getestetes System auf Basis von klassischem Reinforcement Learning brauchte für eine vergleichbare Aufgabe 25 Millionen Durchläufe.
- Über alle acht Andockstationen der ISS hinweg erreichte das OWM eine Erfolgsquote von 53 Prozent, der etablierte Ansatz kam auf 29 Prozent.
- Bei völlig unbekannten Zielstationen, die nicht in den Trainingsdaten vorkamen, lag die Quote bei 40 Prozent gegenüber 17 Prozent der Vergleichssoftware.
- Unerwartete Objekte auf der Flugbahn klassifizierte die Software laut einem Bericht von Phys.org in 98 Prozent der Fälle korrekt als Anomalie.
Der Abstand zur Vergleichssoftware ist deutlich. Gleichzeitig zeigt eine Erfolgsquote von 53 Prozent, wie weit der Ansatz noch von einem realen Einsatz entfernt ist – rund die Hälfte der Manöver scheiterte.
Wo das System noch klar an Grenzen stößt
Die Studie benennt die Schwächen offen. Das größte Problem hat das OWM bei Annäherungen im absoluten Nahbereich. Weil die Algorithmen mögliche Kollisionen hart vermeiden, brechen sie Manöver dort oft vorzeitig ab. Für einen realen Einsatz müsste die Toleranzgrenze in künftigen Programmversionen deutlich feiner kalibriert werden.
Die Konsequenz ist eindeutig: Ein Einsatz autonomer KI-Steuerungen bei Raumfahrtmissionen mit menschlicher Besatzung ist auf absehbare Zeit ausgeschlossen. Die Sicherheitsrisiken sind schlicht zu grundlegend. Damit teilt das Weltraumprojekt eine zentrale Lektion mit den smarten Kreuzungen aus Südkorea: Ein probabilistisches Modell liefert Wahrscheinlichkeiten, keine Garantien. Und dort, wo Menschenleben auf dem Spiel stehen, reicht ein wahrscheinlich richtiges Ergebnis nicht aus.
Was bedeutet das für dich?
Beide Projekte sind Forschung, kein Produkt, das morgen bei dir ankommt. Trotzdem lohnt es sich, die Entwicklung im Blick zu behalten – weil sie zeigt, wo KI in der physischen Welt gerade steht und wo sie überschätzt wird.
- Erwarte keine perfekte Automatik. Ob im Verkehr oder im Orbit: Probabilistische Systeme rechnen mit Wahrscheinlichkeiten. Sie können danebenliegen, gerade bei Ausnahmen und ungewohnten Situationen.
- Unterscheide Assistenz von Kontrolle. Technik, die dich unterstützt – etwa Totwinkelsensoren oder Rückfahrkameras – ist etwas anderes als Technik, die selbst entscheidet. Bei Kaufentscheidungen im Auto ist das ein sinnvolles Raster.
- Die einfache Lösung ist oft die bessere. Tempo 30 verkürzt den Anhalteweg auf elf Meter und kostet fast nichts. Nicht jedes Sicherheitsproblem braucht Kameras und Algorithmen.
- Achte auf lokale Debatten zu smarter Verkehrstechnik. Wenn deine Stadt Kameras und Vorhersagesysteme an Kreuzungen einführen will, geht es auch um Überwachung und Datenschutz – nicht nur um Sicherheit.
- Ordne Erfolgsmeldungen richtig ein. Eine Verdopplung der Erfolgsquote klingt stark, 53 Prozent bedeuten aber, dass fast jedes zweite Manöver scheiterte. Prozentzahlen brauchen immer einen Bezugspunkt.
Häufige Fragen
Was ist ein probabilistisches Modell im Straßenverkehr?
Es handelt sich um Software, die anhand von Kameradaten berechnet, wie wahrscheinlich ein bestimmtes Verhalten ist – etwa dass ein Fußgänger die Straße betritt. Auf Basis dieser Wahrscheinlichkeit löst das System eine Reaktion aus, im südkoreanischen Pilotprojekt zum Beispiel ein Warnsignal am Straßenrand. Das Modell trifft keine sicheren Aussagen, sondern nur Schätzungen, weshalb Mathias Mitteregger auf die ethischen Grenzen dieses Ansatzes hinweist.
Warum ist Tempo 30 laut dem Experten so wirksam?
Die Reduzierung von 50 auf 30 km/h halbiert den Anhalteweg auf rund elf Meter. Entscheidend ist die Reaktionszeit am Beginn jeder Bremsung: Ein Fahrzeug, das mit 50 km/h eine Vollbremsung einleitet, ist nach elf Metern noch mit fast 50 km/h unterwegs. Bei 30 km/h steht das Auto zu diesem Zeitpunkt bereits. Die Maßnahme kostet fast nichts und ist in ihrer Wirkung gut belegt.
Was ist ein World Model in der KI-Forschung?
Ein World Model ist ein Ansatz aus dem maschinellen Lernen, bei dem eine KI eine interne Simulation ihrer Umgebung aufbaut. Statt starrer Regeln lernt das System die zugrunde liegenden Gesetzmäßigkeiten aus Erfahrungsdaten und sagt mögliche zukünftige Zustände voraus. Beim Stanford-Projekt OWM werden dafür Flugdaten und Kamerabilder in einem gemeinsamen latenten Raum verschmolzen, um Andockmanöver zu planen.
Warum darf das OWM nicht bei bemannten Missionen eingesetzt werden?
Weil das System noch grundlegende Schwächen hat. Im Nahbereich brechen die Algorithmen Manöver häufig vorzeitig ab, um Kollisionen strikt zu vermeiden. Die Erfolgsquote von 53 Prozent liegt zwar über der klassischer Verfahren, ist für den realen Betrieb aber zu niedrig. Wegen dieser Sicherheitsrisiken schließt die Studie einen Einsatz bei Missionen mit menschlicher Besatzung auf absehbare Zeit aus.
Was haben smarte Kreuzungen und das Weltraum-Andocken gemeinsam?
Beide setzen darauf, dass eine KI aus unsicheren Daten Wahrscheinlichkeiten berechnet und daraus Entscheidungen ableitet. In beiden Fällen zeigt sich dieselbe Grenze: Sobald die Realität von den Trainingsdaten abweicht – ein ortsfremder Fußgänger hier, eine unbekannte Andockstation dort – sinkt die Verlässlichkeit. Wo Menschenleben betroffen sind, reicht das noch nicht aus.